
Manutenção preditiva: por que combinar sensores em linhas de embalagem
15.10.2026
Vibração, temperatura, corrente, pressão e acústica analisadas em conjunto ajudam a diagnosticar falhas mais cedo e com menos alarmes falsos. O caminho recomendado começa pelos dados que a máquina já gera
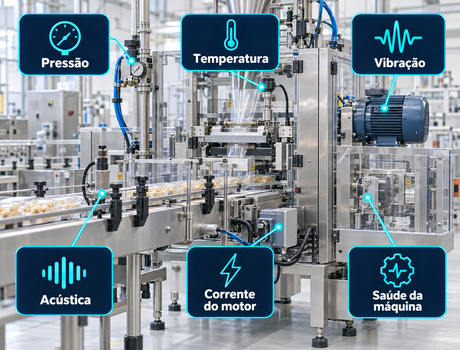
Em uma linha de embalagem de alta velocidade, uma falha raramente tem uma causa única nem um sintoma único. Um rolamento em desgaste pode aquecer o motor, alterar o consumo de corrente e mudar o padrão de vibração ao mesmo tempo. Uma barra de selagem térmica pode sofrer deriva de temperatura enquanto o ruído do mecanismo se modifica.
Monitorar apenas um desses sinais tem limites. O mesmo sintoma pode ter várias origens: em uma esteira servoacionada, o aumento da vibração pode indicar desgaste de rolamento, desalinhamento de eixo, folga mecânica, problema na correia ou uma simples variação do processo. O resultado é diagnóstico tardio ou alarme desnecessário. A chamada fusão de sensores busca resolver isso combinando medições de naturezas diferentes para estimar com mais confiabilidade a condição de uma máquina ou componente.
Os sinais certos para cada falha
Fusão de sensores não significa instalar o maior número possível de sensores. Cada modo de falha tem um conjunto reduzido de medições que concentra a informação útil para o diagnóstico. Na degradação de um rolamento, vibração e temperatura são as mais relevantes. Em um vazamento pneumático, pressão, vazão e acústica. Em um servoacionamento, corrente, erro de posição, velocidade e temperatura.
A combinação é especialmente útil porque os fenômenos físicos evoluem em ritmos diferentes. A vibração muda rápido quando um defeito mecânico surge; a temperatura responde mais devagar; a corrente revela variação de carga, mas não onde está o problema. Um aumento gradual na temperatura de um rolamento, isolado, pode não justificar uma intervenção. Se vier acompanhado de maior amplitude e de mudança no espectro de vibração, nas mesmas condições de operação, a evidência passa a ser forte.
Alguns exemplos de assinaturas combinadas:
- Rolamentos: frequências características no espectro de vibração (BPFO, BPFI, BSF e FTF), confirmadas pela tendência de temperatura e analisadas junto com a velocidade da máquina.
- Desalinhamento e desbalanceamento: componentes de vibração ligados à rotação, com a corrente do motor indicando variação de carga.
- Sistemas de vácuo e vedação: queda de pressão somada a sinais acústicos ou de vibração, útil quando a perda é intermitente e se confunde com a variação normal do ciclo.
- Deriva térmica: temperatura correlacionada com a carga elétrica. Um aquecimento gradual sob a mesma carga de produção indica um problema em desenvolvimento que um limite fixo de temperatura não detectaria.
Três níveis de integração
A combinação dos sinais pode acontecer em três níveis. Na fusão de dados, os sinais brutos são sincronizados e combinados antes de qualquer processamento. Preserva mais informação, mas exige altas taxas de transmissão, sincronização precisa e capacidade computacional. Na fusão de características, cada sinal é reduzido a indicadores de diagnóstico, como RMS e curtose da vibração, fator de crista, gradiente de temperatura, harmônicos de corrente e desvios de pressão, que depois são combinados. Por reduzir o volume de dados na rede, costuma ser a opção mais prática para controladores de borda. Na fusão de decisão, modelos separados geram suas próprias conclusões, como a probabilidade de falha de um rolamento ou de superaquecimento de um motor, e uma camada superior as combina com o estado da máquina e o contexto de produção. Em máquinas com condições de operação variáveis, filtros de Kalman são uma ferramenta comum para estimar o estado de saúde a partir de medições ruidosas.
Os sensores também não precisam trabalhar na mesma frequência. A vibração é amostrada em alta taxa, enquanto temperatura, pressão e corrente chegam mais devagar. A arquitetura deve alinhar as medições de acordo com a dinâmica de cada falha monitorada. No diagnóstico de rolamentos, por exemplo, velocidade do eixo, geometria do rolamento, banda do sensor, montagem e filtragem definem o que precisa ser preservado no sinal; não existe uma taxa de amostragem ou um limite de vibração único que sirva para todas as máquinas. Como referência para o processamento e a apresentação das informações de monitoramento, a norma ISO 13374-1 estabelece diretrizes gerais para sistemas de monitoramento e diagnóstico de condição de máquinas.
Começar pelo que já existe
Na indústria de alimentos e bebidas, as máquinas de embalagem e envase costumam conviver em plantas heterogêneas, com equipamentos de idades e arquiteturas de controle diferentes. A boa notícia é que não é preciso trocar máquinas nem instalar um novo sistema de controle para começar. O ponto de partida é um problema real de manutenção, não um modelo de inteligência artificial. Um roteiro em seis etapas:
- Levantar os dados disponíveis. Mapear as variáveis já acessíveis em CLPs, servoacionamentos, inversores, IHMs e sensores instalados: temperatura, corrente, pressão, velocidade, vibração, contagem de ciclos, alarmes e histórico de manutenção.
- Identificar os modos de falha conhecidos. Analisar ordens de serviço, registros de operadores, consumo de peças e relatórios de parada, priorizando componentes que causam paradas longas ou danos secundários caros.
- Estabelecer a linha de base. Coletar dados em condições normais de produção, geralmente de quatro a oito semanas, conforme os ciclos, as trocas de formato e a variação ambiental. Os limites de aviso, alerta e crítico devem vir da distribuição real de operação, e não de um múltiplo arbitrário de um valor de referência.
- Adicionar sensores de forma seletiva. Vibração onde o foco é a condição mecânica, temperatura onde o comportamento térmico importa e corrente onde a carga elétrica é relevante, considerando lavagem, contaminação, interferência eletromagnética e fixação.
- Escolher onde processar. O CLP resolve limites e correlações simples; um controlador de borda calcula indicadores e roda modelos mais avançados sem enviar sinais brutos ao servidor. Em máquinas antigas, sensores e dispositivos de borda independentes permitem monitorar sem alterar a lógica de controle original.
- Integrar ao sistema de gestão da manutenção. Definir o que cada alerta significa, quem o recebe, que inspeção exige e quando gera uma ordem de serviço no CMMS. Um diagnóstico que fica só no painel tem pouco valor prático.
Da detecção à previsão, com os pés no chão
Quando o indicador combinado se mostra estável, o passo seguinte é estimar a vida útil restante (RUL, na sigla em inglês) do componente. Vibração e temperatura de um rolamento, por exemplo, podem formar um índice de degradação cuja evolução histórica mostra quando ele tende a atingir o limite de manutenção. Como a degradação raramente é linear (um rolamento pode operar muito tempo com pequenas mudanças antes de piorar rapidamente), modelos que distinguem fases inicial, intermediária e acelerada tendem a ser mais úteis. Redes neurais e outras técnicas avançadas só fazem sentido quando há histórico de falhas suficiente. Um indicador transparente, que a equipe de manutenção entende e em que confia, costuma valer mais que um modelo sofisticado que gera probabilidades sem explicação.
O retorno vem da troca de reparos emergenciais por manutenção planejada, e o cálculo deve incluir parada evitada, mão de obra, peças, danos secundários e perdas de qualidade. Ele varia muito: uma máquina crítica com falhas frequentes oferece uma oportunidade bem diferente de um equipamento barato e com redundância.
Há também limitações técnicas. Sensores sofrem deriva ou são mal fixados. Um modelo treinado em uma máquina pode não funcionar em outra com velocidade, carga, rolamentos ou parâmetros diferentes. Lavagem, umidade, contaminação e trocas de formato alteram a faixa normal de operação. Por isso, cada alerta relevante deve ser classificado após a inspeção como falha real, condição em desenvolvimento, alarme falso ou variação normal. É esse retorno da manutenção que aprimora o modelo ao longo do tempo.
A fusão de sensores não substitui o conhecimento mecânico nem a experiência da equipe de manutenção: oferece a ela mais evidências. O caminho é incremental: escolher um ativo crítico, entender seus modos de falha, combinar as medições que os explicam, validar contra eventos reais e só então avançar para previsões mais sofisticadas. O objetivo não é ter mais dados, e sim transformar os dados certos em decisões de manutenção mais rápidas.
